
ロボットのボールねじの力測定に焦点を当て、ライト社が圧力センサー T307 を発売
2026-11-18
ロボットや自動化機器では、ボールねじが重い伝達タスクを引き受け、正確な力の測定にはセンサーの範囲、設置スペース、構造設計に特定の要求が課せられます。ロボットの構造はコンパクトで設置スペースが非常に限られているため、限られたスペース内で力測定を実現することが部品選定の重要な要素となります。これに対処するために、Right は T307 圧力センサーを導入しました。このセンサーは、7075 アルミニウム素材、「マジック ボックス」構造、張力測定設計、および $phi13$ の外形寸法を通じてボールねじの力の測定に適合します。
1. ロボットボールねじをターゲットに力測定需要に対応
ロボット システムではモーション コントロールに高い要求が課されます。ボールねじトランスミッションには軸方向の力が関係しており、関連する力のデータは測定および制御システムに貴重な参考資料を提供します。 T307 は、160N の張力測定設計を採用しており、測定方向と設置条件が一致する用途に適しています。選択の際、エンジニアは実際の荷重方向、測定範囲、設置スペース、システムの接続方法を総合的に評価し、センサーと機械全体の構造がシームレスに連携するようにする必要があります。
2. 構造設計をサポートする 7075 材料
材料の選択は、構造の実装とアプリケーションの適応性に直接影響します。 T307 は 7075 アルミニウム合金で作られており、構造設計に強固な材料基盤を提供します。ロボット工学や自動化機器では、センサーを機械構造と相乗して設置する必要があります。したがって、アダプタの選定にあたっては、負荷条件、取付方法、使用環境などを考慮して適合性を確認してください。
3. 設置ニーズに合わせた「マジックボックス」構造設計
センサーの構造形式は、設置計画と空間レイアウトに直接影響します。 T307 は「マジック ボックス」構造を特徴としており、機器の統合に合わせた構造オプションを提供します。ボールねじアプリケーションの場合、機器のアーキテクチャ、耐荷重経路、利用可能なスペースに基づいて設置位置と接続方法を評価できるため、設計ソリューションの適切性が高まります。
4. $phi13$ 外形寸法バランスのとれた設置スペースと統合の利便性
ロボットの内部では、伝送コンポーネント、コネクタ、測定要素間のレイアウトを慎重に調整する必要があります。設置スペースが限られている場合、センサーの物理的寸法が重要な基準になります。 T307 は外径が $phi13$ なので、機器構造との統合設計が容易になります。明確な寸法は事前の空間評価に役立ちますが、特定の取り付け方法、嵌合寸法、接続要件は常に製品図面と実際の現場条件に照らして検証する必要があります。
5. 160N の耐荷重と張力の測定による製品選択
センサーの選択は寸法や構造を超えています — 測定範囲と力の方向に細心の注意を払う必要があります。
T307 のコアパラメータは次のとおりです。
製品型番: T307-160N
応用方向:ロボットのボールねじ関連の力測定
素材:7075
構造:「魔法の箱」構造
測定方向:張力
能力(範囲):160N
寸法: $phi13$
6. 正しい測定 & 制御: 実用化のニーズに焦点を当てる
ロボット工学と自動化の進歩により、より洗練された力測定の需要が高まっています。スペース、構造、測定の要件が交差する場合、合理的な選択が最も重要です。機器メーカーにとって、センサーの真の価値は、その構造、方向、範囲、設置条件が機器の実際のニーズと一致しているかどうかにあります。 Right は、産業用計測および制御製品と現実世界のシナリオの橋渡しに重点を置き、プロジェクト要件に合わせた信頼性の高い製品サポートを提供します。
RELATED NEWS
-
衛生計量の新しい選択肢 |右 R199A ロードセル
衛生業務の精度向上と標準化が進むにつれ、収集および輸送時の廃棄物の計量と測定に対する注目が高まっています。
-
右 R627F グラブスケール |バルクカーゴターミナル向け計測アプリケーションソリューション
港湾バルク貨物の取り扱いでは、ポータル クレーン グラブが主な取り扱い作業を行います。測定の信頼性、信号の安定性、および装置が長期間の高強度動作に耐えられるかどうかは、フィールド測定に直接影響します。
-
射出成形機をより安定して稼働させるには? |精密な計測と制御を確実にサポートするR569Hシリーズ
精密な計測と制御を確実にサポートするR569Hシリーズ
-
新エネルギー電池圧入における高トン力測定 |右 F160 シリーズ プレート型ロードセル
圧入装置の安定した力測定を実現するプレート型ロードセル F160シリーズ
-
橋とダムの長期モニタリング: 適切な T910 シリーズマイクロひずみセンサの耐久性が高いのはなぜですか?
常州右の T910 シリーズ マイクロひずみセンサーは 17-4PH ステンレス鋼で作られており、防水性と耐湿性を備えた設計が特徴です。これらは、水中最大 10 メートルの深さでの展開を含む、長期の安全監視用途に適しています。
-
常州右 T454 電磁力ロードセルが塗布装置に適しているのはなぜですか?
6 つの重要な基準: 計量モジュールが本当に自動販売機に対応しているかどうかの判断
-
右 R274B2/B3 |ワイヤー放電加工機の安定稼働: 細部も同様に重要
多くの人にとって、ワイヤカット EDM (放電加工) 機は、複雑な構造を備えた特殊な加工装置として認識されています。
-
シングルポイントロードセル市場の展望: 精密計量と自動化における成長の機会
世界の計量測定業界は、産業オートメーション、スマート製造、物流の近代化、そして正確なリアルタイム データに対する需要の高まりによって、新たな発展段階に入りつつあります。
-
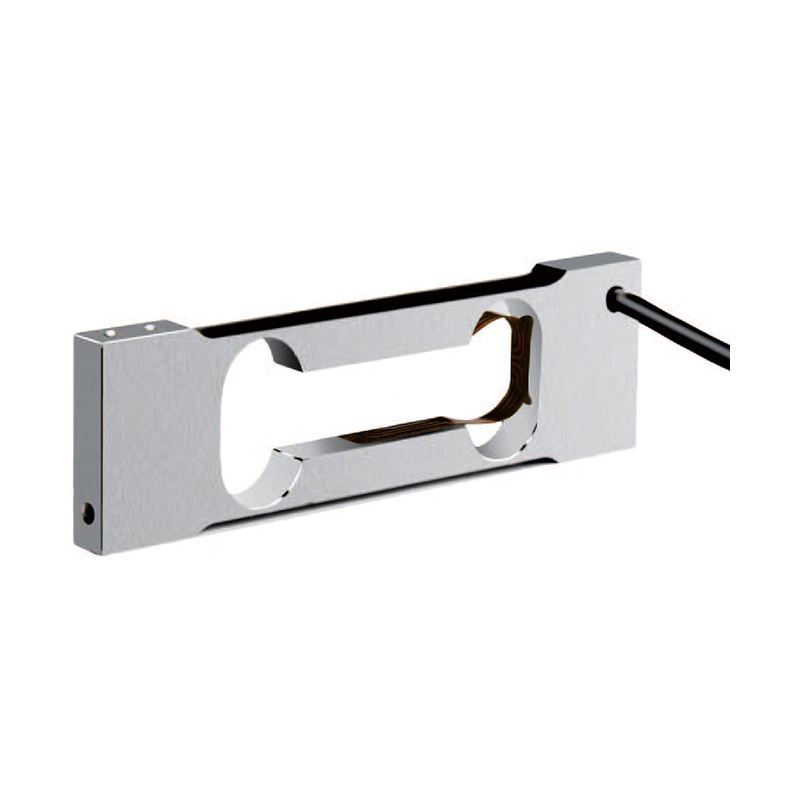
シングルポイントロードセルのアプリケーション: 産業および商業システムの正確な計量
シングルポイントロードセルは、さまざまな動作条件下でも安定した性能を維持しながら荷重を正確に測定できるため、電子秤に広く使用されています。
-
航空宇宙試験ラボが 3 軸力センサーを使用して構造検証を加速
独立した航空宇宙材料および構造研究所である AeroTest Dynamics は、高容量 3 軸力センサーを備えたロードフレームと疲労試験セルをアップグレードしました。この動きにより、次世代の航空機や衛星コンポーネントに必要な、より現実的な多方向荷重シミュレーションがサポートされます。
-
医療機器のイノベーター、3 軸力センシングでより安全な低侵襲手術を実現
外科用ロボット会社の MedForce Systems は、器具の先端にコンパクトな 3 軸力センサーを埋め込んだ後、新しい腹腔鏡プラットフォームの臨床検証を正常に完了しました。
-
精密ロボットメーカーが 3 軸力センサーで組み立て精度を向上
協働ロボットの大手スペシャリストである Apex Robotics は本日、高解像度 3 軸力センサーを最新の組立ライン協働ロボットに統合することで、複数の自動車エレクトロニクス工場で品質とスループットに目に見える向上をもたらしたと発表しました。
-
狭いスペースでの精度: 常州右測定が新しい高性能小型圧縮および引張ロードセルを発表
狭いスペースでの精度: 常州右測定が新しい高性能小型圧縮および引張ロードセルを発表
-
常州右測定が新しいベローズ型ロードセルを発売:衛生的で過酷な環境向けの究極のソリューション
中国常州市 – 工業用計量技術の先進的イノベーターである常州右測定制御システム有限公司は、最新のベローズ型ロードセルの正式発売を発表できることを誇りに思います。精度を重視して設計され、世界で最も要求の厳しい生産ラインに耐えられるように構築されたこの新製品は、食品、製薬、包装分野の信頼性を再定義することになります。
-
柱力センサーは構造健全性モニタリングに使用できますか
インフラストラクチャ システムが大規模化、複雑化し、安全性と信頼性の観点からの要求がより厳しくなるにつれて、現代のエンジニアリングにおいて構造健全性モニタリング (SHM) の重要性がますます高まっています。橋、建物、産業用フレーム、重機はすべて、正確な荷重情報を利用して損傷や疲労の兆候を早期に検出します。これに関連して、柱力センサーは長期的な構造モニタリングの実用的なソリューションとして注目を集めています。しかし、柱力センサーは本当に構造健全性のモニタリングに使用できるのでしょうか?正しく適用されれば、答えは「はい」です。
-
現場でカラム圧縮力センサーを校正する方法
カラム圧縮力センサーは、プレス機械、構造試験、荷重監視、計量システムなどの頑丈な産業用途で広く使用されています。正確な力測定を保証するには、特に設置、メンテナンス、または長期運転後にフィールド校正が不可欠です。実験室での校正とは異なり、フィールド校正では、ダウンタイムを最小限に抑えながら、実際の動作条件を考慮する必要があります。この記事では、実用的で信頼性の高い方法を使用して現場でカラム圧縮力センサーを校正する方法について説明します。
-
計量モジュールの通信エラーに関する一般的なトラブルシューティング
計量モジュールは最新の工業用計量システムに不可欠なコンポーネントであり、ロードセル、ジャンクションボックス、制御システム間の正確なデータ伝送を可能にします。サイロ、タンク、コンベア、プラットフォームスケールなどのアプリケーションでは、信頼性の高い重量測定とプロセス制御のために安定した通信が重要です。ただし、さまざまな機械的、電気的、環境的要因によって通信エラーが発生する可能性があります。一般的な問題とそのトラブルシューティング方法を理解することは、ダウンタイムを最小限に抑え、システムの精度を維持するのに役立ちます。
-

マルチモジュール工業用計量システムを校正する方法
マルチモジュール工業用計量システムは、サイロ、タンク、ホッパー、コンベアスケール、および重量を正確に測定するために複数のロードセルが連携して動作する頑丈なプラットフォームで広く使用されています。一貫した測定値、法規制への準拠、信頼性の高いプロセス制御を確保するには、適切な校正が不可欠です。この記事では、マルチモジュール工業用計量システムを校正する方法を説明し、長期的な精度と性能を維持するのに役立つベスト プラクティスを概説します。
-
フランジ力センサーの測定値が不安定になる原因は何ですか
フランジ力センサーは、ボルト締結、フランジ接続、および機械アセンブリのクランプ力、圧縮、予圧を測定するために産業用途で広く使用されています。リアルタイムのフィードバックを提供する機能は、安全性、パフォーマンス、信頼性を確保するために重要です。ただし、実際には、ユーザーは読み取り値が不安定または変動する場合があり、システムの精度や運用効率が損なわれる可能性があります。読み取り値が不安定になる一般的な原因を理解することは、エンジニアや技術者が正確な力測定を維持するのに役立ちます。
-
フランジ圧縮力センサーをボルト締結部に取り付ける方法
フランジ圧縮力センサーは、機械工学、エネルギー、自動車、産業オートメーションなどの業界にわたって、ボルト接合部のクランプ力と予荷重を測定するために広く使用されています。正確な力測定、長期安定性、信頼性の高いデータを確保するには、正しい取り付けが不可欠です。このガイドでは、エンジニアや技術ユーザーに適した実践的な手順とベスト プラクティスを用いて、フランジ圧縮力センサーをボルト締結部に適切に取り付ける方法を説明します。
-
卓上スケール用のシングルポイントロードセルを選択する方法
卓上スケールまたはプラットフォーム スケールとも呼ばれるベンチ スケールは、小売店、研究室、倉庫、軽工業環境で広く使用されています。これらの計量システムの中心となるのはシングル ポイント ロード セルです。これは、荷重が中心からずれて置かれている場合でも正確な測定を提供するように特別に設計されたセンサーです。ベンチスケールに適したシングルポイントロードセルを選択することは、長期的な精度、信頼性、およびアプリケーション要件への準拠を達成するために不可欠です。
-
シングルポイントロードセルの動作原理は何ですか
シングルポイント ロード セルは、最新の測定システムで最も一般的に使用されている計量センサーの 1 つです。これらは、電子小売用スケール、ベンチスケール、医療機器、軽工業用計量プラットフォームで広く使用されています。初心者や明確な技術的理解を求めているユーザーにとって、シングルポイントロードセルの仕組みを学ぶことは、荷重測定技術を理解するための強固な基盤となります。
-
ベローズロードセルの精度に影響を与える要因
ベローズロードセルは、工業用計量システム、特にタンク、サイロ、ホッパー、バッチプロセスなどの用途で広く使用されています。コンパクトな構造と圧縮荷重に耐えられる機能により、製造、化学処理、食品業界で広く選ばれています。ただし、信頼性の高い正確な測定を達成するには、複数の要因が必要です。一貫した計量結果を求めるシステム設計者、エンジニア、オペレータにとって、何がベローズ ロード セルの精度に影響を与えるかを理解することは不可欠です。
-
ベローズ型ロードセルの正しい取り付け方
ベローズタイプのロードセルは、タンク、ホッパー、サイロ、バッチシステムなどの工業用計量アプリケーションで広く使用されています。これらのロードセルは精度が高く、位置ずれを補正する機能で知られていますが、信頼性の高い長期的な性能を発揮するには正しい設置が必要です。正確な測定を実現し、センサーを損傷から保護するには、ベローズ型ロードセルの適切な取り付け方法を理解することが不可欠です。
-

6軸力覚センサーとは
自動化、ロボット工学、インテリジェント製造が進歩し続けるにつれて、正確な力とトルクの測定の重要性がますます高まっています。最も先進的なセンシング技術の中には、複数の方向での複雑な機械的相互作用を測定するように設計されたデバイスである 6 軸力センサーがあります。 6 軸力センサーとは何か、またその仕組みを理解することは、エンジニアやシステム インテグレーターが最新のアプリケーションの精度、安全性、パフォーマンスを向上させるのに役立ちます。
-
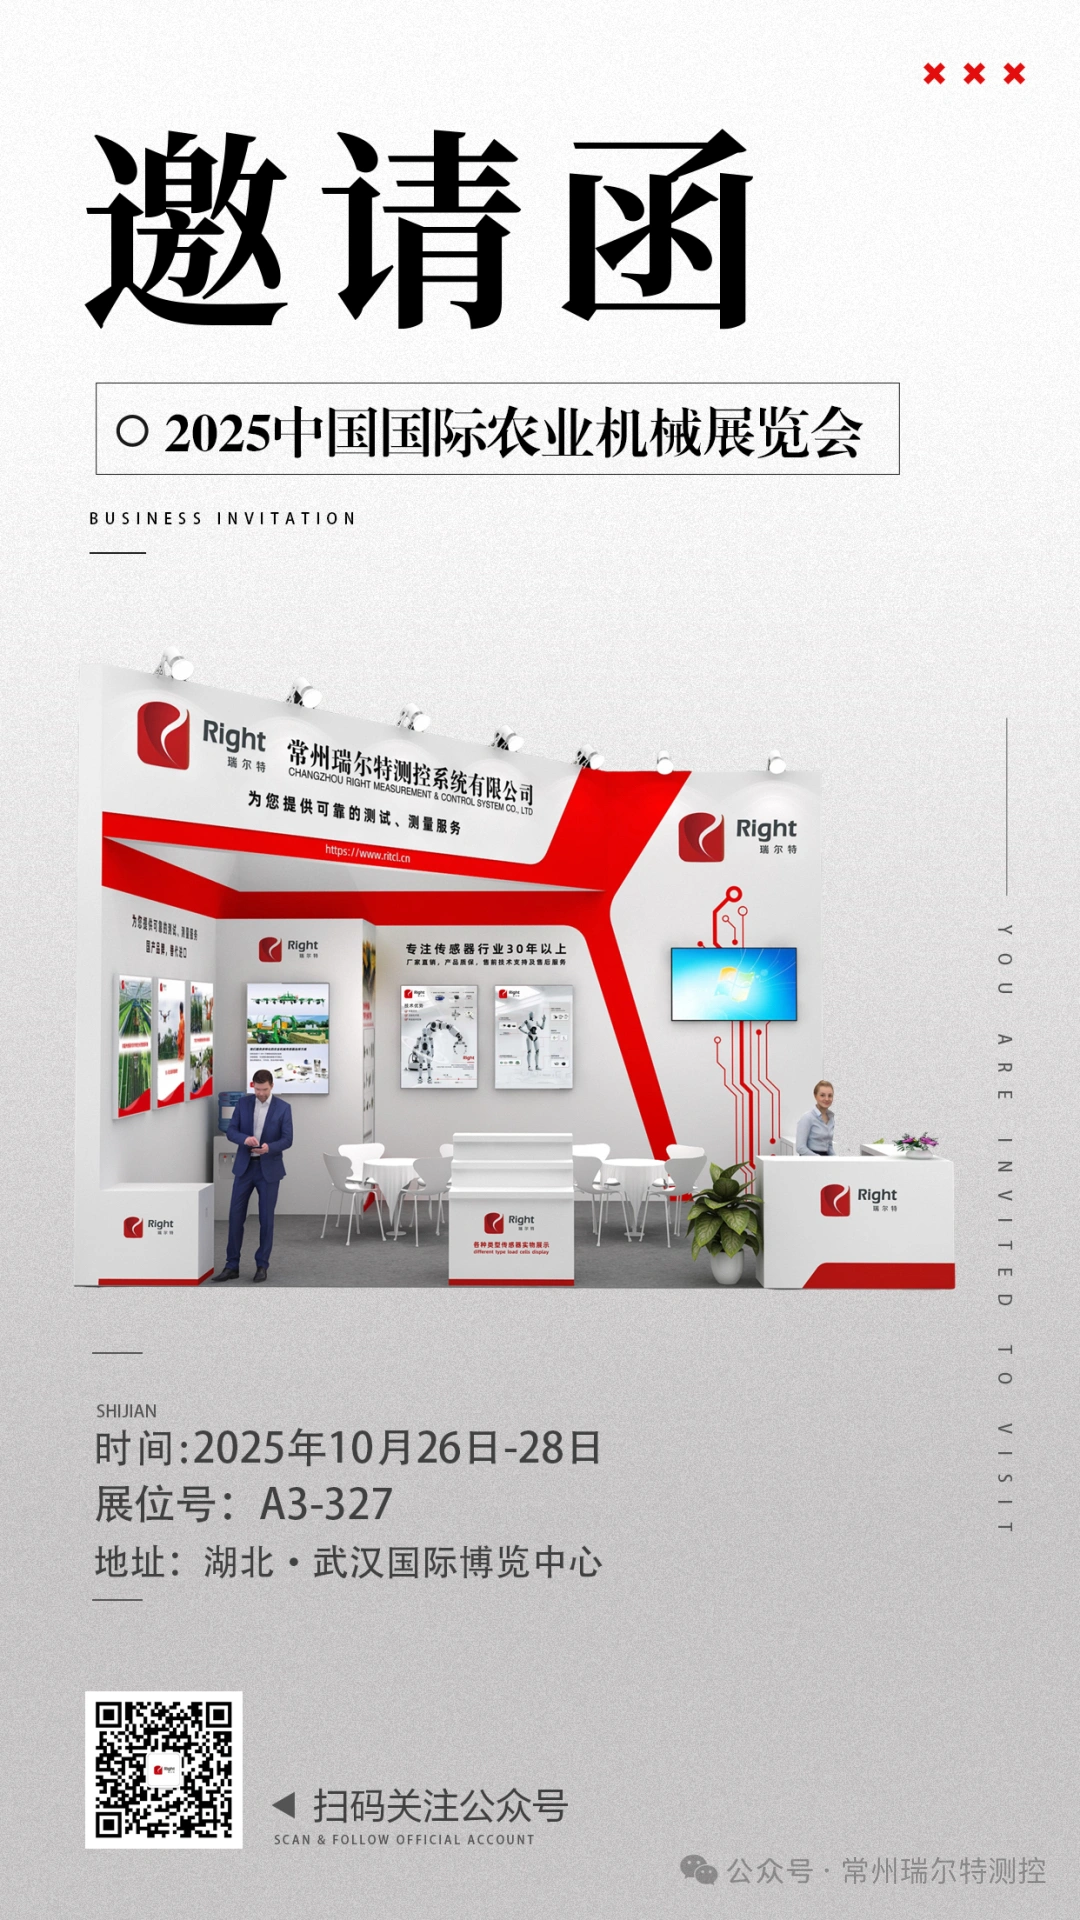
アジアトップの農業機械イベントが近づいており、常州右はコア技術を披露します。
荊州の黄金の秋は実りある成果を約束します! 2025年中国国際農業機械展示会(武漢農業機械展示会)が10月26日から28日まで武漢国際博覧センターで盛大に開幕する。
-
招待状 | Right Technology は、2025 年のインテリジェント ロボットとシステムに関する IEEE/RSJ 国際会議への参加を心から歓迎します。
10月19日から25日まで、ロボット工学分野における世界2大国際会議の1つである2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025)が杭州国際博覧センターで開催されます。
-
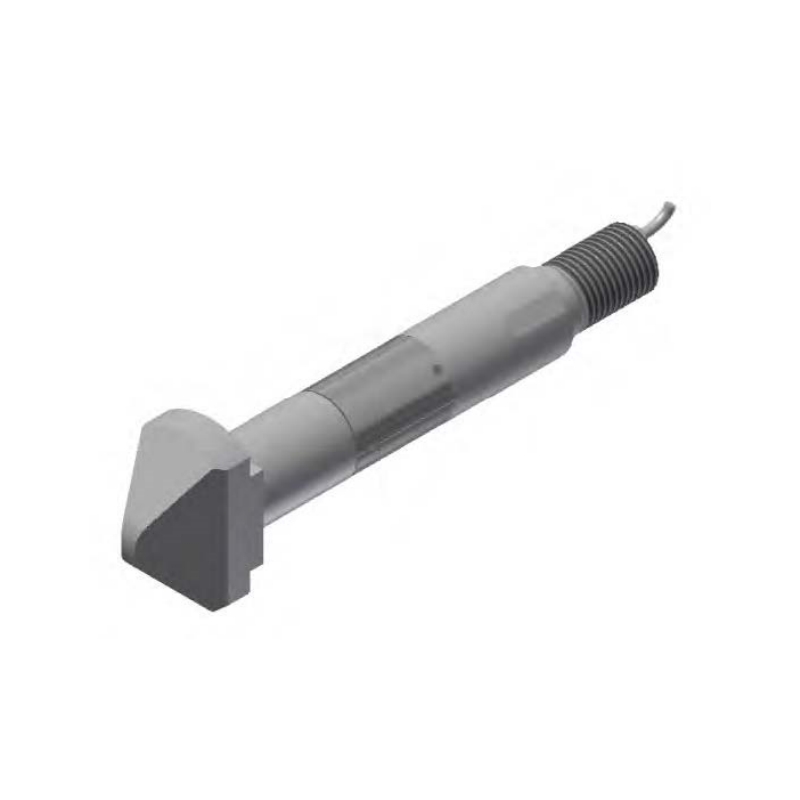
RIGHT MEASUREMENT AND CONTROL SYSTEM、精密用途向けの高度なカスタムピンロードセルを発売
今日の急速に進歩する産業界では、正確で信頼性の高い力測定ソリューションのニーズがこれまで以上に高まっています。この需要を認識し、RIGHT MEASUREMENT AND CONTROL SYSTEM は最新のイノベーションであるカスタム ピン ロード セルを導入しました。これは、複数の業界にわたって優れた精度、耐久性、適応性を提供するように設計されています。
-
アンプは音を大きくしますか
オーディオ技術の世界では、「アンプは音を大きくしますか?」というような一般的な質問はほとんどありません。単純な答えは「はい」ですが、多くの人が考えているようには違います。アンプは直接音を作るわけではありません。代わりに、弱い電気信号を強化して、スピーカーが信号をより大きくてクリアなオーディオに変換できるようにします。アンプがなければ、多くのサウンド システムは、音楽、映画、通信デバイスで体験する強力で高品質なサウンドを生成できません。
-
3種類のアンプとは何ですか?
エレクトロニクスおよびオーディオ工学の分野では、アンプは微弱な信号を増強し、実用に耐える強度にする中心的な役割を果たします。音楽システムから通信機器に至るまで、アンプはあらゆるところにあります。ただし、すべてのアンプが同じというわけではありません。実際、それらは一般に 3 つの主要なタイプに分類され、それぞれが特定の目的、つまり電圧アンプ、電流アンプ、およびパワー アンプに役立ちます。
-
アンプは単なるスピーカーですか?
オーディオ技術の世界では、よくある誤解が 1 つあります。それは、アンプがスピーカーと同じであると多くの人が信じているということです。どちらもサウンド システムに不可欠な部分ですが、実行する機能は大きく異なります。この違いを理解することは、音楽、音声、信号が私たちが毎日聞く強力なサウンドにどのように変換されるかを理解するための鍵となります。
-
現代の産業におけるアンプの多彩な用途
急速な技術発展の時代において、アンプは数え切れないほどのアプリケーションにおいて不可欠なコンポーネントとなっています。家庭用電化製品から高度な産業用システムに至るまで、アンプは弱い信号をより強力で使用可能な出力にブーストする重要なデバイスとして機能します。性能を向上させ、音質を改善し、信号の整合性を維持する機能により、日常生活と特殊産業の両方で最も広く使用されている電子部品の 1 つとなっています。
-
現代産業におけるデジタル指標の応用の拡大
今日の急速に発展する産業環境では、精度と精度がこれまで以上に重要になっています。測定の信頼性を確保する上で重要な役割を果たすツールの 1 つがデジタルインジケータです。デジタル ダイヤル ゲージとも呼ばれるこの高度な測定器は、製造、機械工学、品質検査、研究分野に幅広く応用され、現代の産業に不可欠な機器となっています。
-
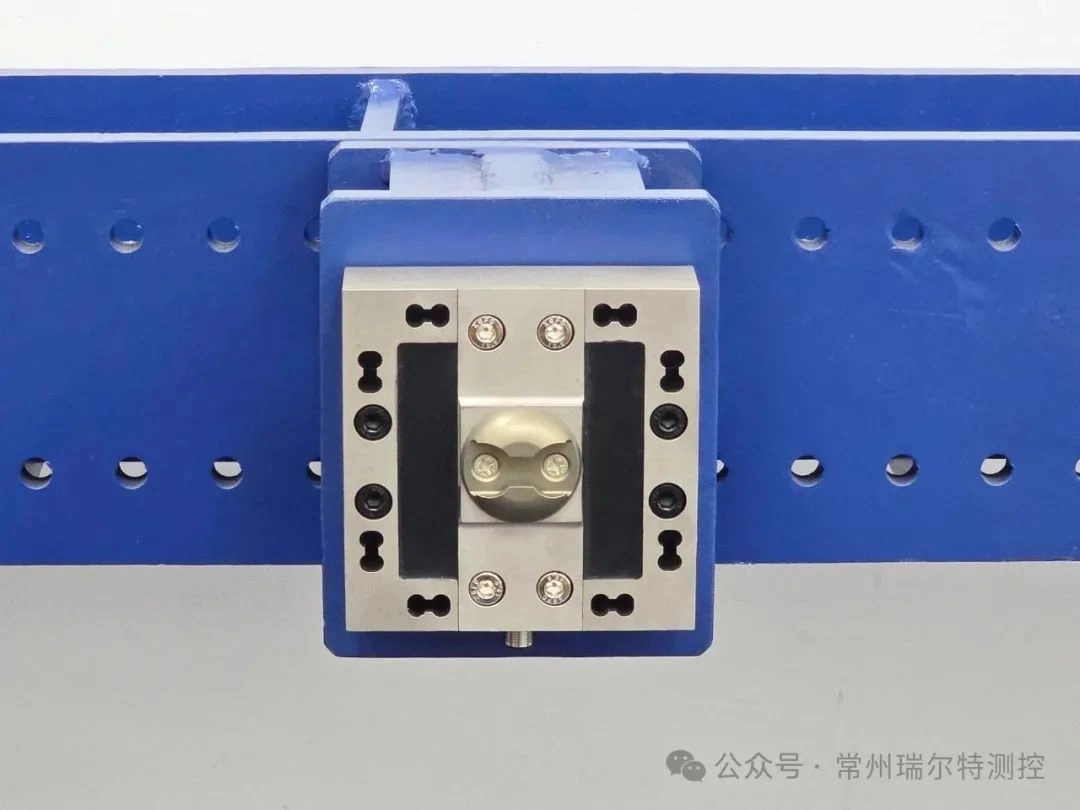
産業用途 | Right の 48 チャンネル高精度 3D フォースモニタリングシステムの航空機カーゴネット 3D フォース取得システムへの応用
高度 10,000 メートルのカーゴネットは、貨物の重量だけでなく、乱流の衝撃や急速な遠心力という厳しい課題にも耐えます。貨物飛行機が高高度を飛行する際、貨物ネットは20トンの貨物の重量に耐えるだけでなく、立体的な衝撃や引き裂きにもさらされます。
-
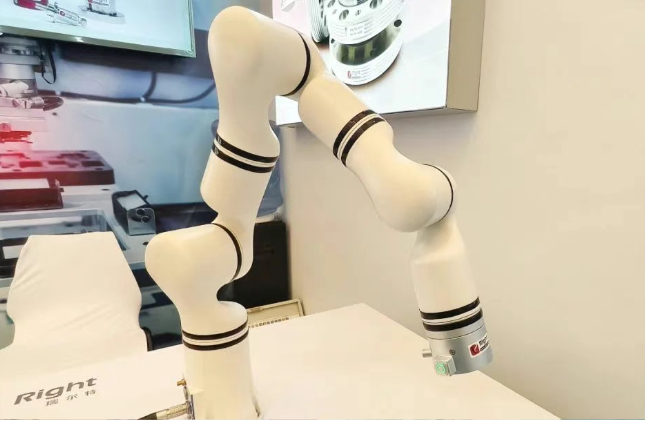
精密センシングとインテリジェント運転 |常州右は AHTE 2025 で革新的なセンシング ソリューションで輝く
2025年7月9日から11日まで、世界の産業オートメーションとインテリジェントアセンブリの分野で大きな注目を集めている第18回上海国際産業アセンブリ・トランスミッション技術展示会(AHTE 2025)が上海新国際博覧センターで成功裏に開催された。
-
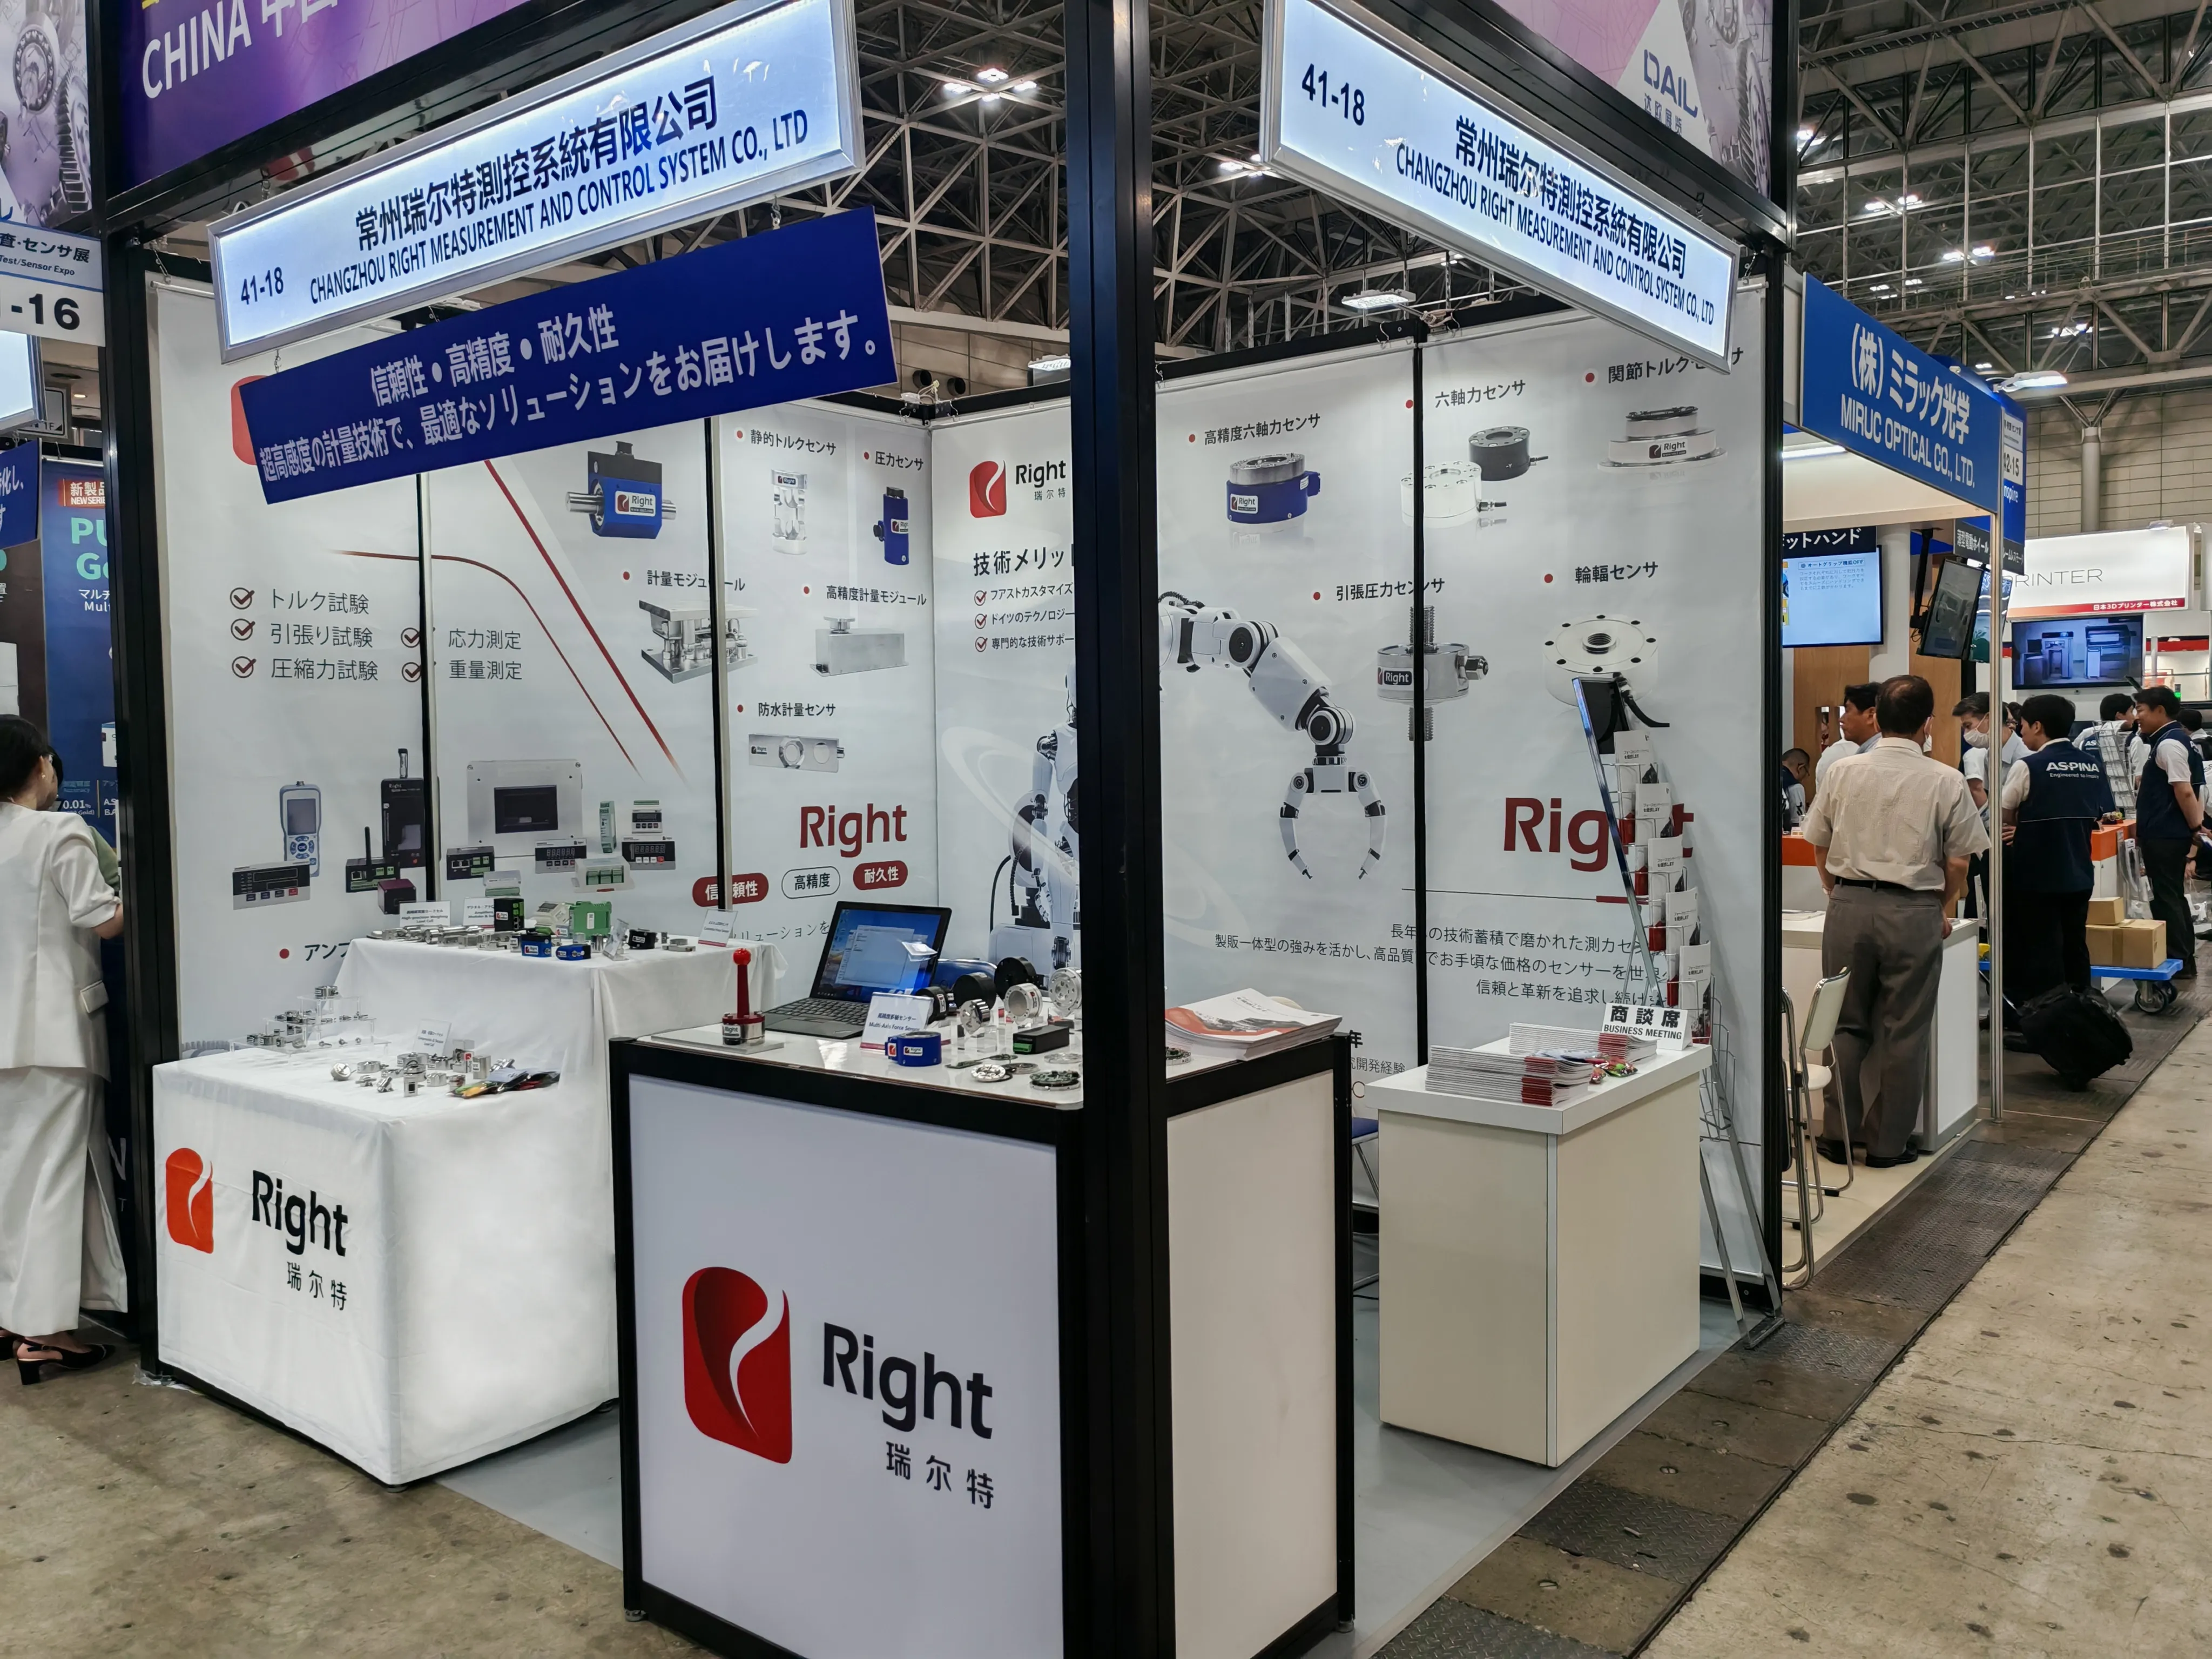
展覧会レビュー |常州右は第30回マニュファクチャリングワールド東京 - 機械部品・材料技術展に出展し、アジア製造業イベントに参加しました。
展覧会レビュー |常州右は第30回マニュファクチャリングワールド東京 - 機械部品・材料技術展に出展し、アジア製造業イベントに参加しました。
-
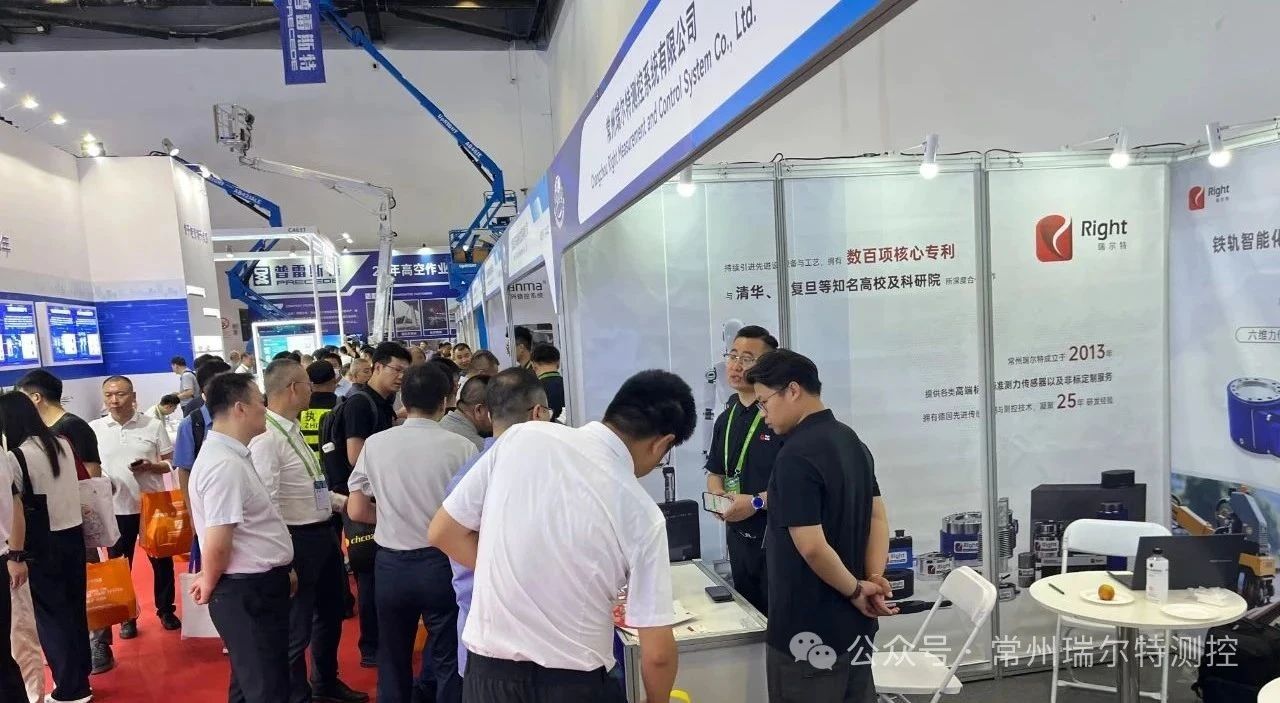
展覧会レビュー |常州右は第17回中国国際現代鉄道技術・設備展示会で輝き、センサー技術を革新し、鉄道の安全性とインテリジェンスの未来を先導する
北京、2025年7月8日 —— アジア最大かつ国際的に影響力のある鉄道業界のイベントである第17回中国国際現代鉄道技術設備展示会(MODERN RAILWAYS)が、北京の中国国家会議センターで盛大に開幕した。
-
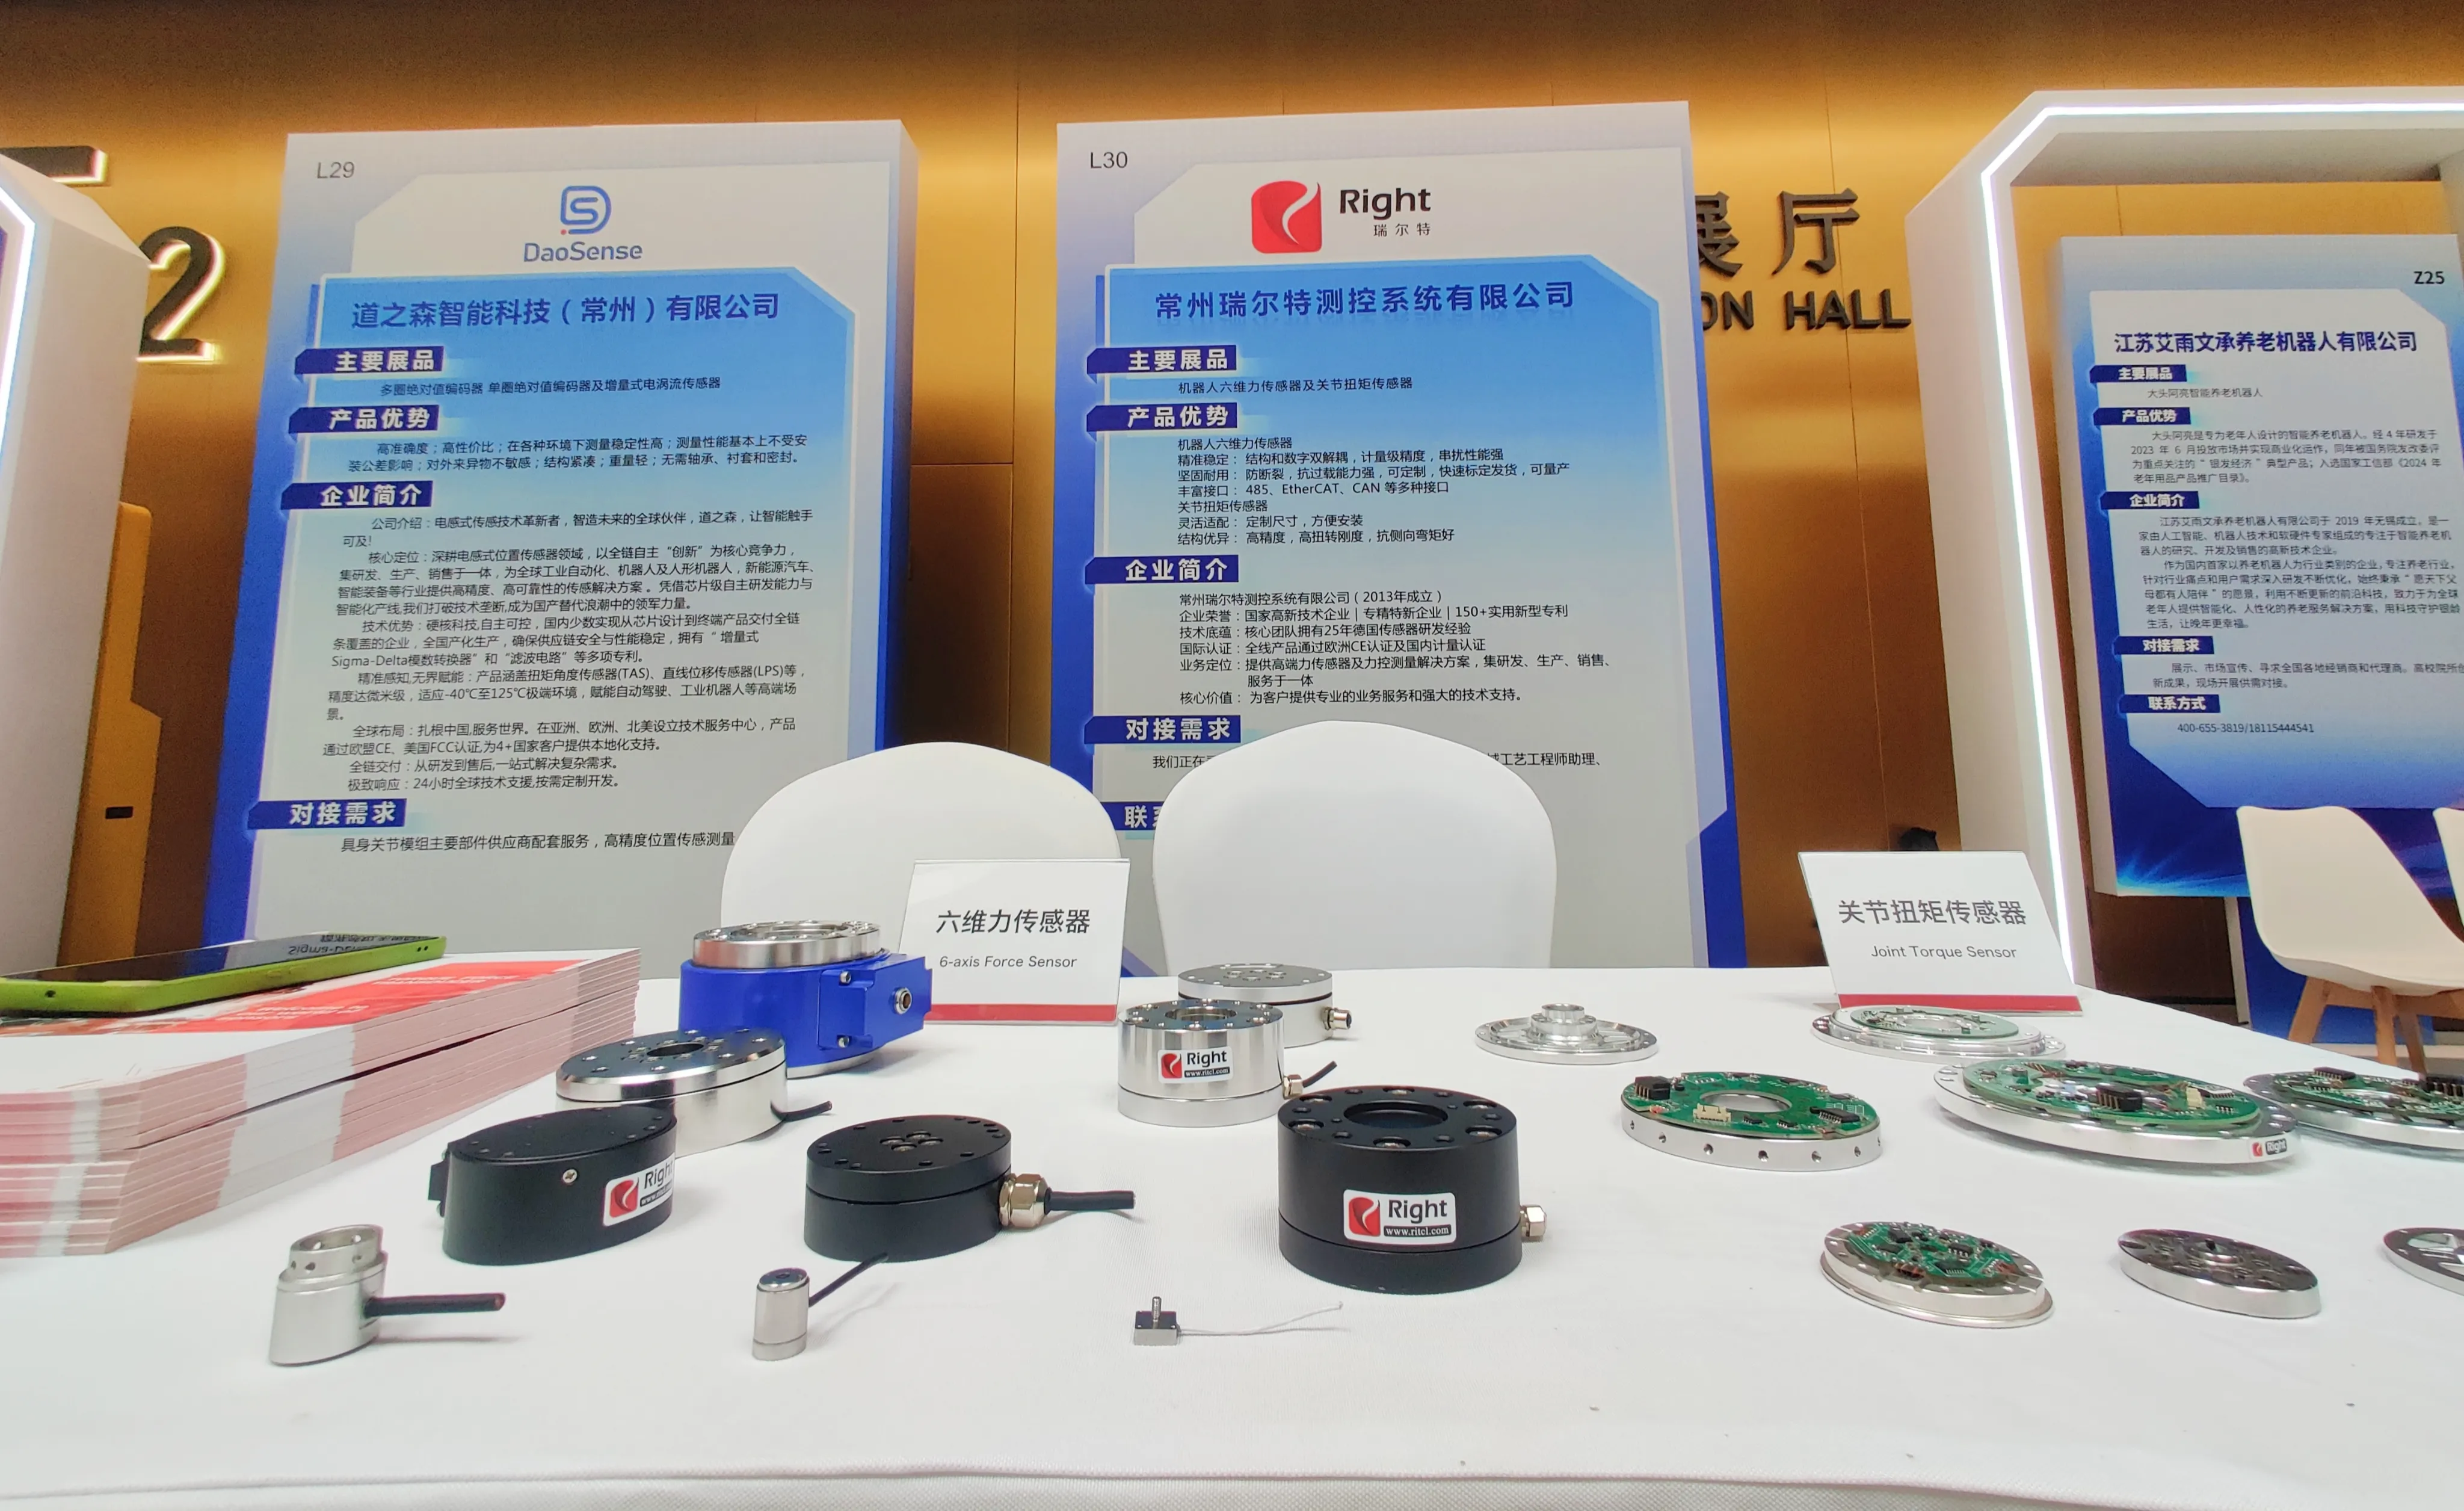
正確な認識を強化する常州右は、江蘇省身体知能ロボット産業連合と手を組み、共同で AI + ロボットの新時代を立ち上げます。
正確な認識を強化する常州右は、江蘇省身体知能ロボット産業連合と手を組み、共同で AI + ロボットの新時代を立ち上げます。
-

第29回国際工作機械・金属加工・オートメーション技術展
マレーシアのMETALTECH & AUTOMEXに皆様を心より歓迎いたします。
-
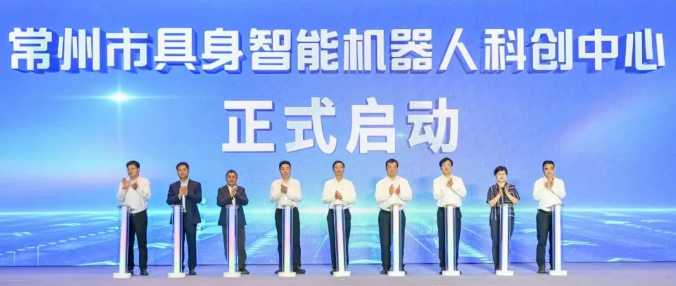
常州身体性知能ロボット科学技術イノベーションセンターと右の主要プロジェクトが武漢ハイテクに定住
スマートマニュファクチャリング常州、「人間と機械」は密接に関係しています。 4月29日、常州市の「数百のイベントと数千の企業」産業チェーンの統合とドッキング強化イベント-1028ロボット特別イベントが開催された。全国のロボット工学分野の多くの権威ある専門家と国内外の300社以上の代表的企業が武漢ハイテクに集まり、開発動向への洞察を獲得し、高品質のリソースを結び付け、技術革新を促進し、身体化されたインテリジェンスの新たな機会を共有し、デジタルとリアルの統合の新しい未来に向けて協力した。
-
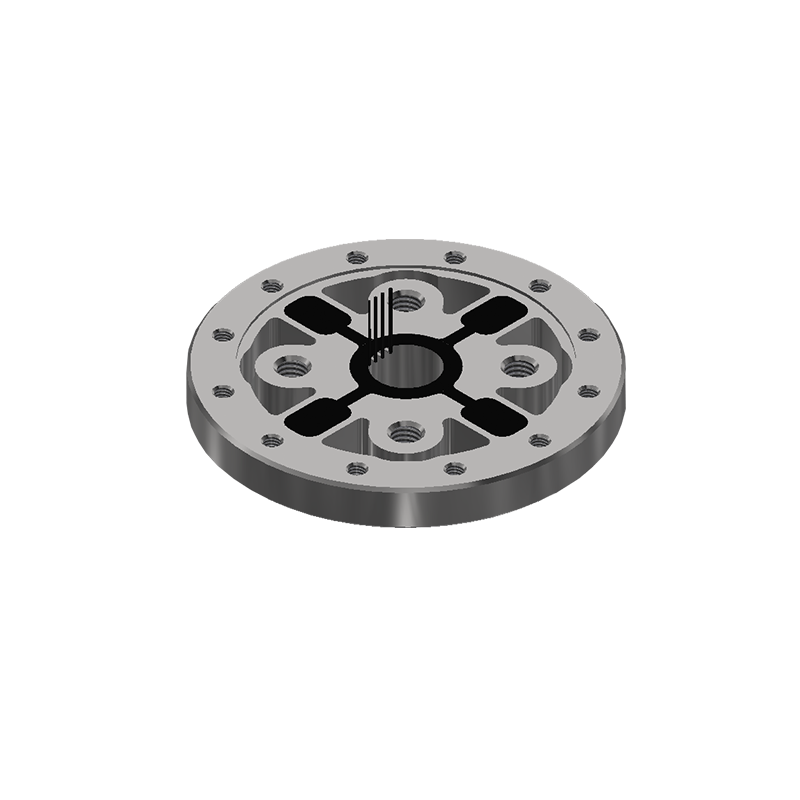
最新のオートメーションにおけるロボット関節トルクセンサーの応用を探る
ロボット技術が進歩し続けるにつれて、精度と応答性がますます重要になっています。この進化において重要な役割を果たすコンポーネントの 1 つは、ロボット関節トルク センサーです。これは、ロボット関節のトルクまたは回転力を測定するデバイスです。これらのセンサーは、最新のロボット システムのパフォーマンス、安全性、効率を向上させるために不可欠です。
-
力センサーは何を検出しますか?現代テクノロジーにおけるその役割を理解する
今日の自動化と精密化が進む世界では、力センサーは幅広い業界で重要な役割を果たしています。しかし、力センサーは正確に何を検出するのでしょうか?また、なぜそれが現代の機械や装置においてそれほど重要なコンポーネントなのでしょうか?
-
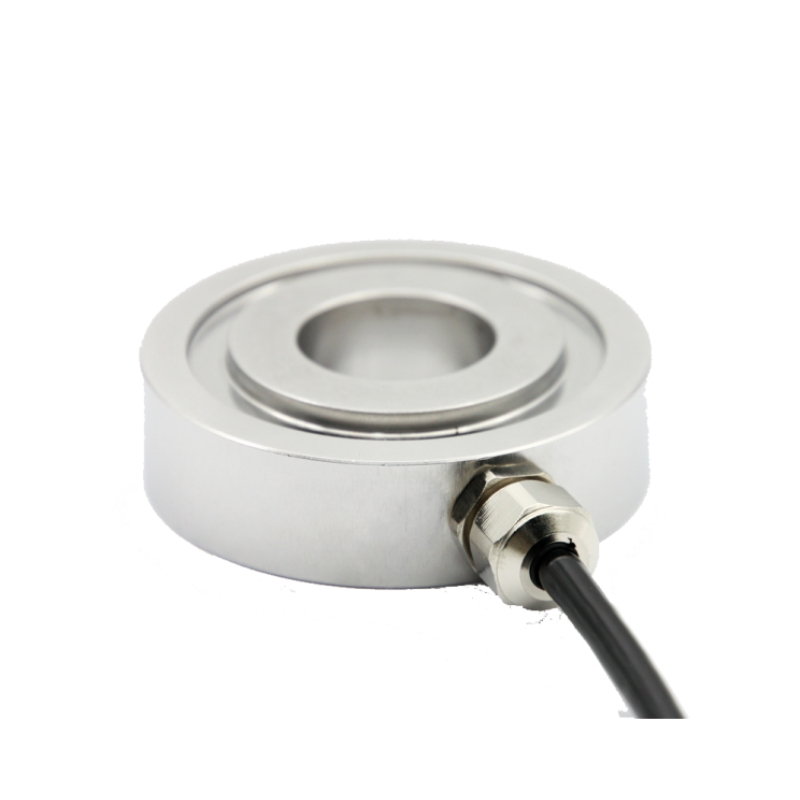
リング型力覚センサーとは?
産業オートメーション、ロボット工学、精密工学の分野では、正確な力測定が不可欠です。さまざまな力検出技術の中でも、リング型力覚センサはそのコンパクトな構造と高い感度で際立っています。しかし、リング型力覚センサーとは一体何で、どのように機能するのでしょうか?
-
力センサーと圧力センサーの違いは何ですか
スマート システム、ロボット工学、産業オートメーションがより洗練されるにつれて、センサーは精度、安全性、効率性を実現する上で中心的な役割を果たしています。最も一般的に使用されるタイプには、力センサーと圧力センサーがあります。これらの用語はしばしば同じ意味で使用されますが、異なる機能を果たし、さまざまな測定目的に合わせて設計されています。では、一体何がそれらを区別しているのでしょうか?
-

2 軸力センサーと 3 軸力センサー: どちらがアプリケーションに最適ですか?
スマートマニュファクチャリング、ロボット工学、精密テストの時代において、力センサーは制御と分析のためのリアルタイムデータを取得する上で重要な役割を果たします。最も広く使用されているタイプは、2 軸および 3 軸の力センサーです。しかし、それらはどのように異なり、特定の用途にはどちらがより良い選択なのでしょうか?
-
デュアルレンジ力センサーはどのように機能しますか?
今日の高精度エンジニアリングおよび産業環境では、正確な力測定が非常に重要です。このニーズを満たすために開発された最も汎用性の高いツールの 1 つは、デュアル レンジ力センサーです。しかし、この高度なセンサーは正確にどのように機能するのでしょうか?また、ロボット工学、医療機器、自動検査システムのアプリケーション全体で好まれるようになっているのはなぜでしょうか?
-
張力圧力センサーの選び方は?
張力圧力センサーを選択するときは、まずどのような力を測定するのかを決定する必要があります。力センサーは機械力と空気圧(油圧)力に分けられます。
-
新型高精度6軸力覚センサーの設計・研究
従来の単軸力センサーは、現代の生産とテクノロジーのニーズを満たすことができなくなりました。 6 軸力センサーは多くの学者の注目を集めています。
-
圧力センサーの動作原理
実は圧力センサーはそのシンプルな構造、優れた直線性と安定性、高い出力精度から注目を集めています。
-
トルクセンサーに関する知識の共有
トルクセンサーは現在、接触型と非接触型の2種類に大別されます。非接触トルクセンサは、摺動型可変トルクセンサとも呼ばれる。
-
力覚センサーとは何ですか?その種類は何ですか?
力は物質の運動の変化の直接の原因です。力センサーは、張力、引っ張り、圧力、重量、トルク、内部応力、ひずみなどの機械的量を検出できます。


